


نمایش فضای حالت و تابع تبدیل – به زبان ساده (+ دانلود فیلم آموزش گام به گام)
اولین گام در فرایند طراحی سیستمهای کنترل، تشکیل مدلهای ریاضی مناسب برای سیستمی است که میخواهیم آن را کنترل کنیم. این مدلها را میتوان از قوانین فیزیکی یا دادههای آزمایش بهدست آورد. در این آموزش، نمایش فضای حالت و تابع تبدیل مدل سیستمهای دینامیکی را معرفی خواهیم کرد.
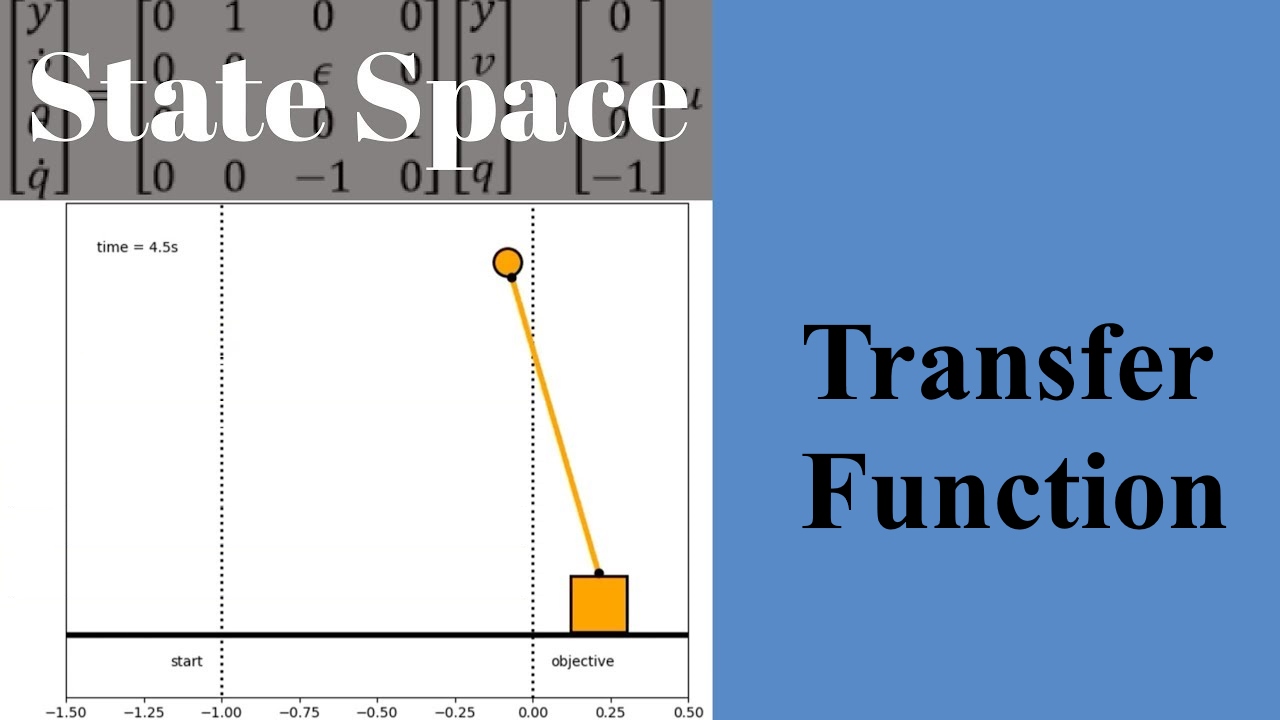


سیستمهای دینامیکی

اگرچه متغیرهای حالت، منحصربهفرد نیستند، اما باید تعداد حداقل متغیر وجود داشته باشد که بتوان با آنها «حالت» سیستم را بررسی و رفتار آینده آن را پیشبینی کرد. ، مرتبه سیستم (System Order) نامیده میشود و بُعد فضای حالت را مشخص میکند. مرتبه سیستم، معمولاً با تعداد عناصر ذخیرهکننده انرژی در سیستم متناظر است.
رابطه (۱) بسیار عمومی است و با آن میتوان سیستمهای مختلفی را توصیف کرد. اما گاهی تحلیل این معادله بسیار دشوار است. دو سادهسازی متداول برای غلبه بر این دشواری وجود دارد. اولی این است که تابع به زمان بستگی نداشته باشد؛ یعنی ، که به آن تغییرناپذیر با زمان (Time Invariant) میگویند. این فرض، اغلب منطقی است، زیرا قوانین فیزیکی معمولاً به زمان وابسته نیستند. در سیستمهای تغییرناپذیر با زمان، پارامترها یا ضرایب تابع ثابت هستند. البته متغیرهای حالت و ورودیهای کنترل ممکن است وابسته به زمان باشند.
تا قبل از ظهور و گسترش کامپیوترهای دیجیتال، فقط تحلیل سیستمهای خطی تغییر ناپذیر با زمان (LTI) ممکن بود. در نتیجه، اغلب نتایج نظریه کنترل بر اساس این فرضیات بنا شدهاند. خوشبختانه، اثبات شده که این نتایج مؤثر بوده و بسیاری از چالشهای بزرگ مهندسی با استفاده از تکنیکهای مربوط به سیستمهای LTI حل شده است.
نمایش فضای حالت
نمایش «فضای حالت» (State Space) استاندارد سیستمهای LTI به صورت زیر است:


معادله خروجی (۳)، معادلهای مهم است، زیرا گاهی متغیرهای حالت را نمیتوان مستقیماً مشاهده کرد. ماتریس خروجی تعیین میکند که کدام یک متغیرهای حالت برای استفاده کنترلکننده در دسترس هستند. همچنین، در مواردی خروجیها مستقیماً با ورودیها ارتباط ندارند و فقط با متغیرهای حالت رابطه دارند که در این صورت، ماتریس برابر با صفر است.
نمایش فضای حالت، نمایش حوزه زمان نیز نامیده میشود و با آن میتوان سیستمهای چندورودی-چندخروجی (MIMO)، سیستمهای با شرایط اولیه غیرصفر و سیستمهای غیرخطی را نمایش داد. بنابراین، میتوان گفت نمایش فضای حالت، به طور گستردهای در نظریه کنترل مدرن استفاده میشود.
نمایش تابع تبدیل
با استفاده از تبدیل لاپلاس میتوان نمایش حوزه زمان را به نمایش ورودی/خروجی حوزه فرکانس تبدیل کرد که با نام «تابع تبدیل» (Transfer Function) شناخته میشود. با تبدیل نمایش حوزه زمان به نمایش حوزه فرکانس، در حقیقت معادلات دیفرانسیل را به یک معادله جبری تبدیل میکنیم که تحلیل آن بسیار سادهتر است.

تبدیل لاپلاس مشتق nاُم یک تابع، از روابط مهمی است که با آن سروکار داریم:

از روشهای حوزه فرکانس، معمولاً برای تحلیل سیستمهای تکورودی-تکخروجی (SISO) استفاده میشود. سیستم زیر را در نظر بگیرید:

تبدیل لاپلاس معادله بالا بهصورت زیر است:

که در آن، و بهترتیب، تبدیلات لاپلاس و هستند. هنگام یافتن توابع تبدیل، فرض ميکنیم شرایط اولیه ، ، و... صفر هستند. بنابراین، تابع تبدیل از ورودی به خروجی بهصورت زیر خواهد بود:

با نوشتن صورت و مخرج تابع تبدیل بهصورت صفر-قطب-بهره میتوانیم آن را بهتر تحلیل کنیم:

صفرهای () تابع تبدیل، ریشههای چندجملهای صورت هستند؛ یعنی مقادیری از که بهازای آنها است. قطبهای () تابع تبدیل، ریشههای چندجملهای مخرج هستند؛ یعنی مقادیری از که بهازای آنها است. صفرها و قطبهای تابع تبدیل، ممکن است اعداد مختلط (شامل بخش حقیقی و موهومی) باشند. بهره سیستم برابر است با .
با استفاده از فرمول زیر میتوان تابع تبدیل را مستقیماً از نمایش فضای حالت به دست آورد:

^^
فیلم های آموزش نمایش فضای حالت و تابع تبدیل – به زبان ساده (+ دانلود فیلم آموزش گام به گام)
فیلم آموزشی نمایش فضای حالت
فیلم آموزشی نمایش تابع تبدیل
مطالب مجله فرادرس را در جستجوی گوگل سریعتر ببینید

با سلام و احترام
اگر معادلات حالت و خروجی را به صورت ماتریسی داشته باشیم و پاسخ سیستم به ورودی پله و به ازای شرایط اولیه غیر صفر مد نظر باشد از چه رابطه ای باید استفاده کرد ؟
با سلام،
معادلات خروجی و حالت برای سیستم تک خروجی – تک ورودی خطی و ثابت نسبت به زمان را میتوانیم به شکل ماتریسی به صورت زیر بنویسیم:
x(t)=Ax(t)+Bu(t)y(t)=CTx(t)+Du(t)
در این معادله:
۱. x(t) بردار حالت است.
۲. u(t) ورودی سیستم است.
۳. y(t) خروجی سیستم است.
۴. A ماتریس حالت است.
۵. B ماتریس ورودی است.
۶. C ماتریس خروجی است.
۷. D ماتریس پیشخور است.
اگر پاسخ سیسام به صورت تابع پلهای و شرایط اولیه غیرصفر باشند، برای تحلیل سیستم باید از پاسخ پلهای استفاده کنیم. پاسخ پلهای سیستم خروجی هنگامی در نظر گرفته میشود که ورودی تابعی پلهای باشد.
اگر شرایط اولیه مخالف صفر باشند، پاسخ به صورت مجموع پاسخ ورودی صفر (پاسخ به دلیل شرایط اولیه به تنهایی) و پاسخ حالت صفر (پاسخ به دلیل ورودی به تنهایی با فرض صفر بودن شرایط اولیه) محاسبه میشود.
با تشکر از همراهی شما با مجله فرادرس