گسترنده منحنی – به زبان ساده

سید سراج حمیدی
سید سراج حمیدی
۱۴۰۲/۰۲/۱۱
۳۲ دقیقه
۸۹۰
آموزش متنی جامع
در آموزش‌های قبلی از مجموعه مطالب ریاضی مجله فرادرس، انحنا و شعاع انحنا را معرفی کردیم. در این آموزش، با گسترنده منحنی آشنا می‌شویم.
گسترنده منحنی – به زبان ساده
997696

گسترنده منحنی

منحنی مسطح γ\gamma را در نظر بگیرید که با معادله زیر داده شده است:

r=r(s),\large \mathbf { r } = \mathbf { r } \left ( s \right ) ,

که در آن، پارامتر ss طول قوس منحنی را نشان می‌دهد. فرض کنید در هر نقطه، خمیدگی منحنی مخالف صفر باشد (K(s)≠0K\left( s \right) \ne 0). در نتیجه، در هر نقطه MM می‌توانیم یک شعاع خمیدگی محدود تعریف کنیم:

R=R(s)=1K(s).\large R = R \left ( s \right ) = \frac { 1 } { { K \left ( s \right ) } } .

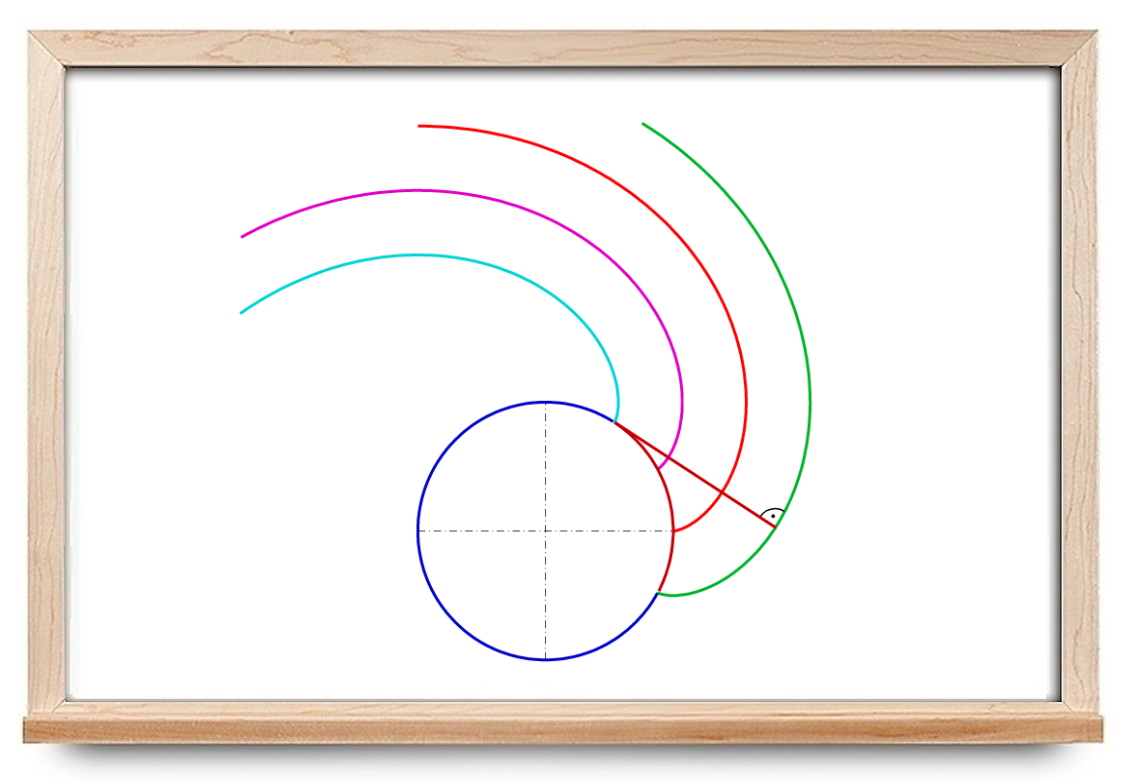
روی خط عمود n\mathbf{n} قطعه MC\mathbf{MC} برابر با شعاع خمیدگی R(s)R ( s ) در نقطه MM است (شکل ۱).

شکل ۱
شکل ۱

نقطه CC مرکز خمیدگی منحنی γ\gamma در نقطه MM نامیده می‌شود.

اگر بردار شعاع مرکز خمیدگی را با ρ\boldsymbol{\rho} نشان دهیم، آنگاه، داریم:

ρ=OM+MC=r+Rn.\large \boldsymbol { \rho } = \mathbf { O M } + \mathbf { M C } = \mathbf { r } + R \mathbf { n } .

بردار عمود n\mathbf {n} با عبارت زیر مشخص می‌شود:

n=1Kdτds=1Kd2rds2=Rd2rds2,\large { \mathbf { n } = \frac { 1 } { K } \frac { { d \boldsymbol { \tau } } } { { d s } } } = { \frac { 1 }{ K } \frac { { { d ^ 2 } \mathbf { r } } } { { d { s ^ 2 } } } } = { R \frac { { { d ^ 2 } \mathbf { r } } } { { d { s ^ 2 } } } , }

که در آن، τ\boldsymbol\tau بردار مماس واحد است. در نتیجه، موقعیت مرکز خمیدگی متناظر با نقطه MM توسط فرمول زیر بیان می‌شود:

ρ=r+Rn=r+R2d2rds2.\large { \boldsymbol \rho = \mathbf { r } + R \mathbf { n } } = { \mathbf { r } + { R ^ 2 } \frac { { { d ^ 2 } \mathbf { r } } } { { d { s ^ 2 } } } . }

برای هر نقطه از منحنی، با فرض K≠0K \ne 0، می‌توانیم مرکز خمیدگی را به دست آوریم. مجموعه همه مراکز خمیدگی منحنی γ\gamma «گسترنده» (Evolute) نامیده می‌شود.

اگر منحنی γ1\gamma _ 1 گسترنده منحنی γ\gamma باشد، آنگاه منحنی اولیه γ\gamma «گستران» (Involute) منحنی γ1\gamma _ 1 نامیده می‌شود.

مرکز خمیدگی را با نقطه CC با (ξ,η)\left( {\xi ,\eta } \right) مشخص می‌کنیم. اگر منحنی γ\gamma به فرم پارامتری زیر باشد:

x=x(t),      y=y(t),      α≤t≤β,\large { x = x \left ( t \right ) , } \; \; \; { y = y \left ( t \right ) , } \; \; \; \kern-0.3pt { \alpha \le t \le \beta , }

مختصات مراکز خمیدگی (ξ,η)\left( {\xi ,\eta } \right) با فرمول زیر محاسبه می‌شوند:

ξ=x–y’(x’)2+(y’)2x’y′′–x′′y’,      η=y+x’(x’)2+(y’)2x’y′′–x′′y’.\large { \xi = x – y’ \frac { { { { \left ( { x’ } \right ) } ^ 2 } + { { \left ( { y’ } \right ) } ^ 2 } } } { { x’ y ^ { \prime \prime } – x ^ { \prime \prime } y’ } } , } \; \; \; \kern-0.3pt { \eta = y + x’ \frac { { { { \left ( { x’ } \right ) } ^ 2 } + { { \left ( { y’ } \right ) } ^ 2 } } } { { x’ y ^ { \prime \prime } – x ^ { \prime \prime } y’ } } . }

این فرمول‌ها از عبارت بردار شعاعی ρ\boldsymbol\rho تبعیت می‌کنند.

اگر منحنی γ\gamma نمودار تابع y=f(x)y = f\left( x \right) باشد، مختصات مرکز خمیدگی به فرم زیر است:

ξ=x–1+(y’)2y′′y’,      η=y+1+(y’)2y′′.\large { \xi = x – \frac { { 1 + { { \left ( { y’ } \right ) } ^ 2 } } } { { y ^ { \prime \prime } } } y’ , } \; \; \; \kern-0.3pt { \eta = y + \frac { { 1 + { { \left ( { y’ } \right ) } ^ 2 } } }{ { y ^ { \prime \prime } } } . }

توجه کنید که شرایط خمیدگی غیرصفر در همه نقاط منحنی به اندازه کافی قوی است. در نتیجه، منحنی‌های مشخص، برای مثال آن‌هایی که دارای نقاط عطف هستند، خارج از تحلیل‌اند. بنابراین، یک مورد عمومی‌تر خمیدگی دلخواه را بررسی می‌کنیم. اگر خمیدگی در یک نقطه برابر با صفر باشد، گسترنده در این نقطه دارای یک ناپیوستگی است. این مورد در شکل ۲ نشان داده شده است.
منحنی گسترنده
شکل ۲

مثال‌های گسترنده منحنی

در این بخش، مثال‌های متنوعی از گسترنده منحنی را بررسی خواهیم کرد.

مثال اول گسترنده منحنی

گسترده دایره زیر را تعیین کنید.

x2+y2=R2.\large { x ^ 2 } + { y ^ 2 } = { R ^2 } .

حل: معادله دایره را به فرم پارامتری زیر می‌نویسیم:

x=Rcos⁡t,      y=Rsin⁡t.\large x = R \cos t , \; \; \; y = R \sin t .

مشتقات xx و yy نسبت به پارامتر tt به صورت زیر هستند:‌

x’=(Rcos⁡t)′=–Rsin⁡t,      y=(Rsin⁡t)′=Rcos⁡t,\large \begin {align*} x’ & = { \left ( { R \cos t } \right ) ^ \prime } = – R \sin t , \; \; \; \kern-0.3pt y = { \left ( { R \sin t } \right ) ^ \prime } = R \cos t , \end {align*}

x′′=(–Rsin⁡t)′=–Rcos⁡t,      y′′=(Rcos⁡t)′=–Rsin⁡t.\large \begin {align*} { x ^ { \prime \prime } = { \left ( { – R \sin t } \right ) ^ \prime } = – R \cos t , } \; \; \; \kern-0.3pt { y ^ { \prime \prime } = { \left ( { R \cos t } \right ) ^ \prime } = – R \sin t . } \end {align*}

مختصات مرکز خمیدگی (ξ,η)\left( {\xi ,\eta } \right) به صورت زیر به دست می‌آید:

ξ=x–y’(x’)2+(y’)2x’y′′–x′′y’,      η=y+x’(x’)2+(y’)2x’y′′–x′′y’.\large { \xi = x – y’ \frac { { { { \left ( { x’ } \right ) } ^ 2 } + { { \left ( { y’ } \right ) } ^ 2 } } } { { x’ y ^ { \prime \prime } – x ^ { \prime \prime } y’ } } , } \; \; \; \kern-0.3pt { \eta = y + x’ \frac { { { { \left ( { x’ } \right ) } ^ 2 } + { { \left ( { y’ } \right ) } ^ 2 } } } { { x’ y ^ { \prime \prime } – x ^ { \prime \prime } y’ } } . }

با قرار دادن xx و yy و مشتقات آن‌ها در معادله بالا، در نهایت، خواهیم داشت:

$$ \large \require{cancel} \begin {align*} \xi & = x – y’ \frac { { { { \left ( {x’} \right ) } ^ 2 } + { { \left ( { y’ } \right ) } ^ 2 } } } { { x’ y ^ { \prime \prime } – x ^ { \prime \prime } y’ } } = { { R \cos t – R \cos t \cdot } \kern0pt { \frac { \cancel { { { R ^ 2 }{ { \sin } ^ 2 } t + { R ^ 2 } { { \cos } ^ 2 } t } } } { \cancel { { { R ^ 2 } { { \sin } ^ 2 } t + { R ^ 2 } { { \cos } ^ 2 } t } } } } } \\ & = { \cancel { R \cos t } – \cancel { R \cos t } \equiv 0;} \end {align*} $$

مطالب مجله فرادرس را در جستجوی گوگل سریع‌تر ببینید

بر اساس رای ۲ نفر
آیا این مطلب برای شما مفید بود؟
اگر پرسشی درباره این مطلب دارید، آن را با ما مطرح کنید.
منابع:
Math24
PDF
مطالب مرتبط
نظر شما چیست؟

نشانی ایمیل شما منتشر نخواهد شد. بخش‌های موردنیاز علامت‌گذاری شده‌اند *