پاسخ پله – از صفر تا صد

مرضیه آقایی
مرضیه آقایی
۱۴۰۲/۰۲/۲۴
۲۹ دقیقه
۱۲۲۴۳
آموزش متنی جامع
یکی از مهم‌ترین ورودی‌های تست سیستم، تابع پله واحد (Unit Step Function) است. پاسخ یک سیستم با شرایط اولیه صفر یا به عبارت دیگر، پاسخ حالت صفر (Zero State Response) یک سیستم به ورودی پله واحد را پاسخ پله واحد می‌گویند. البته اگر سیستم مورد بررسی دارای شرایط اولیه غیر صفر باشد، نیاز است که برای به دست آوردن پاسخ کامل، پاسخ ورودی صفر را نیز محاسبه کرد. در این مطلب می‌خواهیم به بررسی پاسخ پله (Unit Step Response) برای سیستم درجه یک، سیستم درجه دو و سیستم‌های درجه بالاتر بپردازیم.
پاسخ پله – از صفر تا صد
997696

حل عمومی

در تصویر زیر می‌توان تصویر تابع پله واحد را مشاهده کرد.

تابع پله واحد
تابع پله واحد
می‌توان ورودی پله یک سیستم را به سادگی با استفاده از تابع انتقال (Transfer Function) آن به دست آورد.

اگر در یک سیستم ورودی برابر با x(t)x(t)، خروجی برابر با y(t)y(t) و تابع انتقال H(S)H(S) باشد، آن‌گاه می‌توان نوشت:

H(S)=Y(S)X(S)H(S) = \frac {Y(S)} {X(S)}

در این سیستم، خروجی با شرایط اولیه صفر یا به عبارت دیگر خروجی حالت صفر، به سادگی با فرمول زیر محاسبه می‌شود:

Y(S)=X(S)H(S)Y(S) = X(S) H(S)

بنابراین، پاسخ پله واحد Yγ(S)Y _ \gamma (S) به صورت زیر محاسبه می‌شود:

Yγ(S)=1SH(S)Y _ \gamma (S) = \frac {1} {S} H(S)

حال با اعمال قضیه مقدار اولیه و مقدار نهایی، می‌توانیم دو مشخصه بسیار مهم از پاسخ پله واحد، یعنی مقادیر اولیه و نهایی آن را تعیین کنیم. بر همین اساس، مقدار اولیه تابع برابر است با:

lim⁡t→0+f(t)=lim⁡S→∞SF(S)\lim_{t \rightarrow 0 ^+} f(t) = \lim_{S \rightarrow \infty} S F(S)

مقدار نهایی نیز به صورت زیر به دست می‌آید:

lim⁡t→∞f(t)=lim⁡S→0SF(S)\lim_{t \rightarrow \infty} f(t) = \lim_{S \rightarrow 0} S F(S)

بنابراین داریم:

lim⁡t→0+Yγ(t)=lim⁡S→∞SYγ(S)=lim⁡S→∞S1SH(S)=lim⁡S→∞H(S)\lim_{t \rightarrow 0 ^+} Y _ \gamma (t) = \lim_{S \rightarrow \infty} S Y _ \gamma (S) = \lim_{S \rightarrow \infty} S \frac {1} {S} H(S) = \lim_{S \rightarrow \infty} H(S)

lim⁡t→∞Yγ(t)=lim⁡S→0SYγ(S)=lim⁡S→0S1SH(S)=lim⁡S→0H(S)\lim_{t \rightarrow \infty} Y _ \gamma (t) = \lim_{S \rightarrow 0} S Y _ \gamma (S) = \lim_{S \rightarrow 0} S \frac {1} {S} H(S) = \lim_{S \rightarrow 0} H(S)

معمولا این معادله‌ها را ساده می‌کنیم و می‌نویسیم:

Yγ(0+)=H(∞)Y _ \gamma (0^+) = H ( \infty )

Yγ(∞)=H(0)Y _ \gamma (\infty) = H ( 0 )

پاسخ پله سیستم مرتبه اول

ابتدا یک سیستم عمومی را در نظر می‌گیریم و پاسخ پله را برای آن محاسبه می‌کنیم. در ادامه مثال‌های بیشتری را از سیستم‌های درجه یک حل می‌کنیم.

یک تابع انتقال مرتبه اول عمومی را در نظر بگیرید که توسط رابطه زیر توصیف می‌شود:

H(S)=b.S+cS+aH(S) = \frac {b.S + c} {S+ a}

در این سیستم، aa و bb و cc  اعداد حقیقی هستند و یکی از مقادیر bb یا cc ممکن است برابر با صفر باشند، اما هر دو با هم صفر نمی‌شوند. برای به دست آوردن پاسخ پله واحد، H(S)H(S) را در 1S\frac {1} {S} ضرب می‌کنیم:

Yγ(S)=1SH(S)=1Sb.S+cS+aY_ \gamma (S) = \frac {1} {S} H(S) = \frac {1} {S} \frac {b.S + c} {S+ a}

با استفاده از تبدیل لاپلاس معکوس و بسط کسرهای جزئی می‌توان نوشت:

Yγ(S)=1SH(S)=1Sb.S+cS+aYγ(S)=AS+BS+a=ca1S+ba−ca1S+a=ca1S+(b−ca)1S+aY_ \gamma (S) = \frac {1} {S} H(S) = \frac {1} {S} \frac {b.S + c} {S+ a} \\ Y_ \gamma (S) = \frac{A} {S } + \frac{B} {S+ a} \\ = \frac{c} {a }\frac{1} {S } + \frac{ba - c} { a} \frac{1} {S+ a}\\ = \frac{c} {a }\frac{1} {S } + (b - \frac{ c} { a}) \frac{1} {S+ a}

بنابراین:

Yγ(t)=ca+(b−ca)e−at  ,      t>0Y_ \gamma ( t) = \frac{ c} { a} + (b - \frac{ c} { a}) e^ {-at}\; ,\;\;\;t>0

حال می‌توان مشخصه‌های بسیاری را از این معادله به دست آورد:

Yγ(0+)=H(∞)=bY_ \gamma (0^ +) = H(\infty ) = b

Yγ(∞)=H(0)=caY_ \gamma ( \infty ) = H( 0 ) = \frac{ c} { a}

τ=1a\tau = \frac{1} { a}

بنابراین می‌توان فرم عمومی پاسخ پله واحد سیستم را به صورت زیر نوشت:

Yγ(t)=Yγ(∞)+(Yγ(0+)−Yγ(∞))e−tτ\large Y_ \gamma (t) = Y_ \gamma (\infty) + (Y_ \gamma (0 ^ +) - Y_ \gamma (\infty)) e^ {- \frac {t} {\tau}}

=H(0)+(H(∞)−H(0))e−tτ\large = H (0 ) + ( H ( \infty) - H( 0) ) e ^ {\frac {- t} {\tau} }

معادلات فوق از اهمیت بالایی برخوردارند. بر اساس این معادلات می‌توان نتیجه گرفت که اگر بتوان مقادیر اولیه یک سیستم مرتبه اول را در t=0+t = 0 ^ + تعیین کرد، آن‌گاه می‌توان مقدار نهایی و نیز ثابت زمانی سیستم را به دست آورد و برای این کار به حل هیچ معادله‌ای نیاز نداریم. به طریق مشابه، اگر بتوانیم مقادیر اولیه سیستم را از راه تجربی به دست آوریم و سپس مقدار نهایی و ثابت زمانی را تعیین کنیم، آن‌گاه می‌توانیم تابع انتقال کلی سیستم را محاسبه کرد.

ثابت زمانی سیستم مرتبه اول

محاسبه ثابت زمانی سیستم مرتبه اول معمولا ساده است. ثابت زمانی برخی از سیستم‌های متداول در جدول زیر آورده شده‌اند.

ثابت زمانینوع سیستم
m/bm/bسیستم انتقالی جرم و دمپر
b/kb/kسیستم انتقالی دمپر و فنر
J/BrJ/B_rسیستم دورانی چرخ و دمپر
Br/KrB_r/K_rسیستم دورانی چرخ و فنر
R.CR.Cمدار خازن و مقاومت
L/RL/Rمدار خازن و سلف
R.CR.Cحرارتی

مثال ۱

اگر نیروی ورودی سیستم زیر برابر با پله واحد باشد، آن‌گاه v(t)v(t) را محاسبه کنید.

سیستم مثال ۱
سیستم مثال ۱

دیاگرام نیروها در این سیستم به صورت زیر نشان داده شده است.

دیاگرام نیروها
دیاگرام نیروها

حل اول

معادله دیفرانسیل توصیف کننده سیستم برابر است با:

mv˙+bv=f(t)m \dot{v} + b v = f(t)

بنابراین تابع انتقال را با اعمال تبدیل لاپلاس (با شرایط اولیه صفر) و حل کردن V(S)/F(S)V(S) / F(S) به دست می‌آوریم:

mSV(S)+bV(S)=F(S)m S V(S) + b V (S) = F(S)

V(S)F(S)=H(S)=1ms+b=1/ms+b/m\frac {V(S)} {F(S)} = H(S) = \frac {1} {ms + b} = \frac {1/m} {s + b/m}

برای به دست آوردن پاسخ پله واحد، تابع انتقال را در تبدیل لاپلاس پله واحد یعنی 1S\frac {1} {S} ضرب می‌کنیم و سپس معادله را با نگاه کردن به جدول تبدیل لاپلاس و یافتن معکوس حل می‌کنیم:

V(S)=F(S)H(S)=1S1/ms+b/mV(S) = F(S) H(S) = \frac {1} {S} \frac {1/m} {s + b/m}

v(t)=1b(1−e−(bm)t)v(t) = \frac {1} {b} (1 - e^ { - (\frac {b } {m}) t })

با فرض کردن m=b=1m=b=1، جواب به صورت زیر به دست می‌آید.

پاسخ پله سیستم مثال یک

حل دوم (بدون نیاز به لاپلاس معکوس)

با استفاده از تابع انتقال می‌توان اطلاعات زیر را به دست آورد:

V(0+)=H(∞)=0V (0^ +) = H(\infty ) = 0

V(∞)=H(0)=1bV ( \infty ) = H( 0 ) = \frac{ 1} { b}

τ=mb\tau = \frac{m} { b}

حال با استفاده از فرم عمومی پاسخ پله واحد سیستم‌های مرتبه اول، به رابطه زیر دست می‌یابیم:

v(t)=v(∞)+(v(0+)−v(∞))e−tτv (t) = v (\infty) + (v (0 ^ +) - v (\infty)) e^ {- \frac {t} {\tau}}

=H(0)+(H(∞)−H(0))e−tτ= H (0 ) + ( H ( \infty) - H( 0) ) e ^ {\frac {- t} {\tau} }

=1b+(0−1b)e−bmt= \frac {1} {b} + (0 - \frac {1} {b}) e^ {- \frac {b} {m} t}

=1b(1−e−bmt)= \frac {1} {b} (1 - e^ {- \frac {b} {m} t} )

همچنین می‌توان از روش زیر استفاده کرد.

سیستم از حالت سکون شروع به حرکت می‌کند و سرعت جرم در سیستم فوق نمی‌تواند با یک ورودی محدود، به صورت آنی تغییر کند، بنابراین v(0+)=0v (0 ^ + ) = 0. سرعت نهایی از جرم مستقل است؛ زیرا هیچ نیروی شتابی در سرعت ثابت وجود ندارد.

بنابراین داریم:

f(∞)=bv(∞)    or    v(∞)=f(∞)b=1bf(\infty)=bv(\infty)\;\; or \;\;v(\infty)=\frac {f(\infty)}{b}=\frac {1} {b}

ثابت زمانی یک سیستم جرم و دمپر برابر با mb\frac {m} {b} است. بنابراین:

v(t)=1b(1−e−bmt)v(t) = \frac {1} {b} (1 - e^ {- \frac {b} {m} t} )

مثال ۲

اگر نیروی ورودی سیستم زیر، یک پله با دامنه X0X_0 باشد، آن‌گاه خروجی y(t)y(t) را به دست آورید.

سیستم مثال ۲
سیستم مثال ۲

حل اول

توجه کنید که ورودی سیستم، تابع پله واحد نیست، بلکه دارای دامنه X0X_0 است. بنابراین تمام خروجی سیستم نیز باید دارای مقیاس X0X_0 باشد. معادله دیفرانسیل توصیف کننده سیستم به صورت زیر نوشته می‌شود:

by˙+ky=−bx˙(t)b \dot{y} + ky = -b \dot{x} (t)

بنابراین تابع انتقال را با اعمال تبدیل لاپلاس به طرفین معادله محاسبه می‌کنیم و سپس نسبت Y(S)X(S)\frac{ Y(S) } { X(S) } را به دست می‌آوریم:

Y(S)X(S)=H(S)=−SS+kb\frac{ Y(S) } { X(S) } = H(S) = - \frac {S} {S + \frac {k} {b}}

برای به دست آوردن پاسخ پله واحد، تابع انتقال را در تابع پله با دامنه X0X_0 یعنی X0S\frac {X_0} {S} ضرب می‌کنیم. سپس معادله را با جست و جو در جدول تبدیل لاپلاس و محاسبه لاپلاس معکوس به دست می‌آوریم:

Y(S)X(S)=H(S)=−X0SSS+kb\frac{ Y(S) } { X(S) } = H(S) = - \frac {X_0} {S} \frac {S} {S + \frac {k} {b}}

=−X0S+kb= - \frac { X_0 } {S + \frac {k} {b}}

=y(t)=−X0e−kbt= y(t) = - X_0 e^ {- \frac {k} {b} t}

به ازای مقادیر k=b=1k = b = 1 و X0=2X_0 = 2، جواب زیر برای این سیستم به دست می‌آید.

پاسخ پله سیستم مثال ۲

حل دوم (بدون نیاز به تبدیل لاپلاس معکوس)

با استفاده از تابع انتقال، می‌توان ویژگی‌های زیر را به دست آورد:

y(0+)=X0H(∞)=−X0y (0^ +) = X_0 H(\infty ) = - X_0

y(∞)=X0H(0)=0y ( \infty ) = X_0 H( 0 ) = 0

τ=bk\tau = \frac{b} { k}

با استفاده از فرم عمومی پاسخ پله واحد در یک سیستم مرتبه اول، داریم:

y(t)=y(∞)+(y(0+)−y(∞))e−tτy (t) = y (\infty) + (y (0 ^ +) - y (\infty)) e^ {- \frac {t} {\tau}}

=0+(−X0−0)e−(kb)t= 0 + (- X_0 - 0) e ^ {-(\frac {k} {b} )t}

=−X0e−(kb)t= - X_0 e ^ {-(\frac {k} {b} )t}

همچنین می‌توان از روش زیر استفاده کرد و به پاسخ مشابهی دست یافت.

طول دمپر با اعمال نیروی محدود به صورت آنی تغییر نمی‌کند، بنابراین X(0+)=−X0X(0^ + ) = - X_0 است. موقعیت نهایی مستقل از دمپر است؛ زیرا در سرعت صفر، هیچ نیروی اصطکاکی وجود ندارد و X(∞)=0X(\infty ) = 0 است. ثابت زمانی در سیستم دمپر و فنر برابر با bk\frac {b} {k} است. بنابراین:

y(t)=−X0e−(kb)ty(t) = - X_0 e ^ {-(\frac {k} {b} )t}

مثال ۳

در مدار زیر، اگر ولتاژ ورودی ein(t)e_{in} (t) برابر با پله واحد باشد، آن‌گاه مقدار eout(t)e_{out} (t) را بیابید.

مدار مثال ۳
مدار مثال ۳

حل اول

ابتدا باید تابع انتقال مدار را به دست آوریم. می‌دانیم که مدار مربوط به یک مقسم ولتاژ با دو مقاومت است. بنابراین می‌توان شماتیک مدار را به صورت زیر رسم کرد.
مدار معادل مثال ۳
مدار معادل مثال ۳

تابع انتقال برابر است با:

Eout(S)Ein(S)=H(S)=Z2Z2+Z1\frac {E_{out} (S)} { E_{in} (S)} = H(S) = \frac {Z_2} {Z_2 + Z_1}

در این تابع انتقال، Z1Z_1 برابر با R1R_1 و Z2Z_2 برابر با ترکیب سری  R2R_2 و خازن CC است. بنابراین داریم:

Z1=R1Z_{1} =R_{1}

Z2=ZR2+ZC=R2+1SCZ_{2} =Z_{R 2}+Z_{C}=R_{2}+\frac{1}{S C}

H(S)=Eout(S)Ein(S)=Z2Z1+Z2=R2+1SCR1+R2+1SCH(S) =\frac{E_{o u t}(S)}{E_{i n}(S)}=\frac{Z_{2}}{Z_{1}+Z_{2}}=\frac{R_{2}+\frac{1}{S C}}{R_{1}+R_{2}+\frac{1}{S C}}

=CR2C(R1+R2)S+1C(R1+R2)C(R1+R2)=\frac{C R_{2}}{C\left(R_{1}+R_{2}\right)} \frac{S+\frac{1}{C\left(R_{1}+R_{2}\right)}}{C\left(R_{1}+R_{2}\right)}

=R2(R1+R2)1S+1C(R1+R2)=\frac{R_{2}}{\left(R_{1}+R_{2}\right)} \frac{1}{S+\frac{1}{C\left(R_{1}+R_{2}\right)}}

برای به دست آوردن پاسخ پله واحد سیستم، تابع انتقال سیستم را در تبدیل لاپلاس تابع پله واحد 1S\frac {1} {S} ضرب می‌کنیم و سپس با استفاده از تبدیل لاپلاس معکوس، پاسخ را به دست می‌آوریم:

Eous(s)=1sH(s)=1sR2(R1+R2)s+1CR2s+1C(R1+R2)\mathrm{E}_{\mathrm{ous}}(\mathrm{s}) =\frac{1}{\mathrm{s}} \mathrm{H}(\mathrm{s})=\frac{1}{\mathrm{s}} \frac{\mathrm{R}_{2}}{\left(\mathrm{R}_{1}+\mathrm{R}_{2}\right)} \frac{\mathrm{s}+\frac{1}{\mathrm{CR}_{2}}}{\mathrm{s}+\frac{1}{\mathrm{C}\left(\mathrm{R}_{1}+\mathrm{R}_{2}\right)}}

=As+Bs+1C(R1+R2)=\frac{\mathrm{A}}{\mathrm{s}}+\frac{\mathrm{B}}{\mathrm{s}+\frac{1}{\mathrm{C}\left(\mathrm{R}_{1}+\mathrm{R}_{2}\right)}}

=1s−R1(R1+R2)1s+1C(R1+R2)=\frac{1}{\mathrm{s}}-\frac{\mathrm{R}_{1}}{\left(\mathrm{R}_{1}+\mathrm{R}_{2}\right)} \frac{1}{\mathrm{s}+\frac{1}{\mathrm{C}\left(\mathrm{R}_{1}+\mathrm{R}_{2}\right)}}

eout(t)=1−R1(R1+R2)e−t/(Q1+r2)\mathrm{e}_{\mathrm{out}}(\mathrm{t}) =1-\frac{\mathrm{R}_{1}}{\left(\mathrm{R}_{1}+\mathrm{R}_{2}\right)} \mathrm{e}^{-t /\left(\mathrm{Q}_{1}+\mathrm{r}_{2}\right)}

با در نظر گرفتن مقادیر R1=R2=1KΩR_1 = R_2 = 1 K \Omega و C=1μFC = 1 \mu F نتیجه زیر برای سیستم به دست می‌آید.

پاسخ پله مدار مثال ۳

حل دوم (بدون تبدیل لاپلاس معکوس)

با استفاده از تابع انتقال می‌توان به اطلاعات زیر دست یافت:

eout(0+)=H(∞)=R2(R2+R1)e_{out } (0^ + ) = H (\infty) = \frac {R_2 } {(R_2 + R_1)}

eout(∞)=H(0)=1e_{out } ( \infty ) = H (0) = 1

τ=C(R2+R1)\tau = C (R_2 + R_1)

با استفاده از فرم عمومی پاسخ پله یک سیستم مرتبه اول می‌توان نوشت:

eout(t)=eout(∞)+(eout(0+−eout(∞))e−tτe_{out } (t) = e_{out } ( \infty ) + ( e_{out } (0^+ - e_{out } ( \infty ) ) e^ {- \frac {t} {\tau}}

=1+(R2(R2+R1)−1)e−tC(R2+R1)= 1 + ( \frac {R_2 } {(R_2 + R_1)} - 1) e^ {- \frac {t} {C (R_2 + R_1)}}

=1−R1(R2+R1)e−tC(R2+R1)= 1 - \frac {R_1 } {(R_2 + R_1)} e^ {- \frac {t} {C (R_2 + R_1)}}

همان طور که دیدیم این راه حل بسیار ساده‌تر است. همچنین، با استفاده از روش زیر به پاسخ مشابهی خواهیم رسید.

در t=0+t = 0^+، هیچ ولتاژی در دو سر خازن وجود ندارد. بنابراین مدار یک مقسم ولتاژ ساده است که در آن C.Req(∞)=C(R1+R2)C . R_{eq} (\infty) = C (R_1 + R_2 ) است. بنابراین نتیجه‌ای که در این حالت به دست می‌آوریم نیز مانند حالت قبل است:

eout(t)=eout(∞)+(eout(0+)−eout(∞))e−tτe_{out } (t) = e_{out } ( \infty ) + ( e_{out } (0^+) - e_{out } ( \infty ) ) e^ {- \frac {t} {\tau}}

=1+(R2(R2+R1)−1)e−tC(R2+R1)= 1 + ( \frac {R_2 } {(R_2 + R_1)} - 1) e^ {- \frac {t} {C (R_2 + R_1)}}

=1−R1(R2+R1)e−tC(R2+R1)= 1 - \frac {R_1 } {(R_2 + R_1)} e^ {- \frac {t} {C (R_2 + R_1)}}

پاسخ پله سیستم مرتبه دو

همان طور که انتظار می‌رود، پاسخ پله یک سیستم مرتبه دو، پیچیده‌تر از پاسخ پله یک سیستم مرتبه اول است. در حالی که پاسخ پله یک سیستم مرتبه اول را می‌توان با استفاده از ثابت زمانی (تعیین از روی قطب‌های سیستم)، مقدار اولیه و مقدار نهایی سیستم به صورت کامل تعریف کرد، پاسخ پله یک سیستم مرتبه دو در حالت کلی با روش‌های پیچیده‌تری محاسبه می‌شود.

در ابتدا باید توجه کنید که فرم تابع تبدیل یک سیستم مرتبه دو را می‌توان به صورت زیر نوشت:

Y(s)X(s)=H(s)=as2+bs+cs2+ds+e\frac{{Y(s)}}{{X(s)}} = H(s) = \frac{{a{s^2} + bs + c}}{{{s^2} + ds + e}}

 در رابطه فوق، aa و bb و cc و dd و ee همگی اعداد حقیقی هستند و حداقل یکی از اعداد در صورت کسر باید غیر صفر باشد.

پاسخ پله سیستم پایین گذر مرتبه دو

در واقع امکان پذیر نیست که تاثیر هر کدام از این 5 عدد را در تابع انتقال عمومی تفکیک کرد. بنابراین برای سادگی، در این مرحله فرض می‌کنیم a=b=0a = b = 0 باشند. پس تابع انتقال سیستم را به صورت زیر بازنویسی می‌کنیم:

H(s)=cs2+ds+e=Kω02s2+2ζω0s+ω02H(s) = \frac{c}{{{s^2} + ds + e}} = K\frac{{\omega _0^2}}{{{s^2} + 2\zeta {\omega _0}s + \omega _0^2}}

سه مقدار در رابطه بالا وجود دارند که عبارتند از:

  • $$ \eqalign {\omega _0} $$ فرکانس نوسان (Natural (or Resonant) Frequency) یا فرکانس طبیعی بر حسب rad/secrad/sec.
  • ζ=d2e\zeta = \frac{d}{{2\sqrt e }}: نرخ میرایی (Damping Ration) (بدون واحد).
  • K=ceK = \frac{c}{e}: بهره (Gain) سیستم که دارای واحد یکسان با y/xy/x است.
انتخاب این ثابت‌ها ممکن است به صورت تصادفی به نظر برسد، اما در ادامه نشان خواهیم داد که با انتخاب مناسب این ثابت‌ها می‌توان محاسبات ریاضی را برای سیستم مرتبه دوم ساده‌تر کرد. هر سه ثابت ذکر شده در بالا دارای تعبیر فیزیکی هستند که منجر به داشتن دید صحیح به سیستم می‌شوند. این سیستم را سیستم مرتبه دوم پایین گذر می‌گویند؛ زیرا پاسخ فرکانسی یک سیستم پایین گذر است.

برای یافتن پاسخ پله واحد سیستم، ابتدا تابع انتقال را در تبدیل لاپلاس تابع پله واحد، یعنی 1s\frac{1}{s} ضرب می‌کنیم. بنابراین داریم:

Yγ(s)=1sH(s)=1sKω02s2+2ζω0s+ω02{Y_\gamma }(s) = \frac{1}{s}H(s) = \frac{1}{s}K\frac{{\omega _0^2}}{{{s^2} + 2\zeta {\omega _0}s + \omega _0^2}}

قبل از این‌که yγ(t)y_\gamma (t) را به دست آوریم، ابتدا باید ریشه‌های عبارت موجود در مخرج کسر بالا را به دست آوریم:

s=−2ζω0±(2ζω0)2−4ω022=−ζω0±ω0ζ2−1s = \frac{{ - 2\zeta {\omega _0} \pm \sqrt {{{\left( {2\zeta {\omega _0}} \right)}^2} - 4\omega _0^2} }}{2} = - \zeta {\omega _0} \pm {\omega _0}\sqrt {{\zeta ^2} - 1}

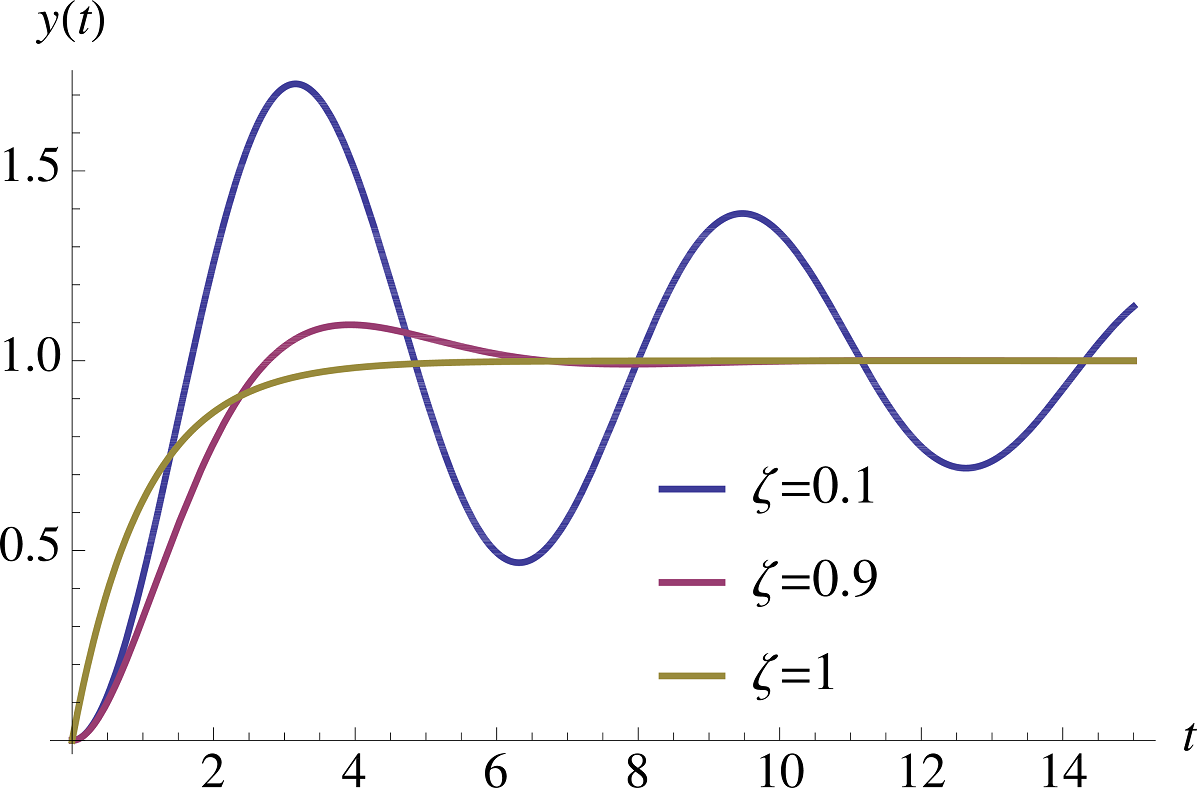
مقدار ζ\zeta، منجر به ایجاد ۵ نوع مختلف از سیستم‌ها می‌شود که در جدول زیر آورده شده‌اند:

مشخصه Sریشه  Sمقدار ζ\zetaنام
دو ریشه حقیقی منفیs=−ζω0±ω0ζ2−1s = - \zeta {\omega _0} \pm {\omega _0}\sqrt {{\zeta ^2} - 1}ζ>1\zeta > 1تندمیرا (Overdamped)
یک ریشه (تکراری) منفی−ω0- {\omega _0}ζ=1\zeta = 1میرای بحرانی (Critically Damped)
مختلط مزدوج (j=−1j = \sqrt{-1})s=−ζω0±jω01−ζ2s = - \zeta {\omega _0} \pm j{\omega _0}\sqrt {1 - {\zeta ^2}}0<ζ<10< \zeta < 1کندمیرا (Underdamped)
موهومی خالص (بدون بخش حقیقی)s=±jω0s = \pm j{\omega _0}ζ=0\zeta = 0نامیرا (Undamped)
موهومی یا حقیقی (همیشه قسمت حقیقی S مثبت)s=−ζω0±ω0ζ2−1s = - \zeta {\omega _0} \pm {\omega _0}\sqrt {{\zeta ^2} - 1}ζ<0\zeta < 0رشد نمایی (Exponential Growth)

سه گروه اول از سیستم‌ها مهم‌تر هستند، اما دو گروه آخر هم تا حدی مورد بحث قرار خواهند گرفت.

حالت ۱: سیستم تندمیرا (ζ>1\zeta > 1)

در سیستم‌های تندمیرا، با مساوی صفر قرار دادن معادله مشخصه، تابع انتقال دارای دو قطب حقیقی خواهد بود که عبارتند از:

s=−ζω0±ω0ζ2−1s = - \zeta {\omega _0} \pm {\omega _0}\sqrt {{\zeta ^2} - 1}

برای راحتی به این قطب‌ها نام‌های α1\alpha _1 و α2\alpha _2 می‌دهیم:

α1=ζω0+ω0ζ2−1=ω0(ζ+ζ2−1)α2=ζω0−ω0ζ2−1=ω0(ζ−ζ2−1)\begin{gathered} {\alpha _1} = \zeta {\omega _0} + {\omega _0}\sqrt {{\zeta ^2} - 1} = {\omega _0}\left( { \zeta + \sqrt {{\zeta ^2} - 1} } \right) \\ {\alpha _2} = \zeta {\omega _0} - {\omega _0}\sqrt {{\zeta ^2} - 1} = {\omega _0}\left( { \zeta - \sqrt {{\zeta ^2} - 1} } \right) \\ \end{gathered}

قطب‌ها را مانند تصویر زیر، در دیاگرام صفر و قطب رسم می‌کنیم.

دیاگرام قطب‌ها در سیستم تندمیرا

همچنین باید توجه کنیم که:

α1⋅α2=ω0(ζ+ζ2−1)⋅ω0(ζ−ζ2−1)=ω02(ζ2+−(ζ2−1)+ζζ2−1−ζζ2−1)=ω02{\alpha _1} \cdot {\alpha _2} = {\omega _0}\left( { \zeta + \sqrt {{\zeta ^2} - 1} } \right) \cdot {\omega _0}\left( { \zeta - \sqrt {{\zeta ^2} - 1} } \right) \\ = \omega _0^2\left( {{\zeta ^2} + - \left( {{\zeta ^2} - 1} \right) + \zeta \sqrt {{\zeta ^2} - 1} - \zeta \sqrt {{\zeta ^2} - 1} } \right) = \omega _0^2

تابع انتقال را می‌توان به صورت زیر نوشت:

H(s)=Kω02s2+2ζω0s+ω02=Kα1⋅α2(s+α1)(s+α2)H(s) = K\frac{{\omega _0^2}}{{{s^2} + 2\zeta {\omega _0}s + \omega _0^2}} = K\frac{{{\alpha _1} \cdot {\alpha _2}}}{{\left( {s + {\alpha _1}} \right)\left( {s + {\alpha _2}} \right)}}

پاسخ پله واحد در حوزه فرکانس برابر است با:

Yγ(s)=1sH(s)=1sKα1⋅α2(s+α1)(s+α2){Y_\gamma }(s) = \frac{1}{s}H(s) = \frac{1}{s}K\frac{{{\alpha _1} \cdot {\alpha _2}}}{{\left( {s + {\alpha _1}} \right)\left( {s + {\alpha _2}} \right)}}

حال با اعمال معکوس تبدیل لاپلاس روی معادله بالا، می‌توان به پاسخ پله واحد در حوزه زمان رسید:

yγ(t)=K(1−α2e−α1t−α1e−α2tα2−α1){y_\gamma }(t) = K\left( {1 - \frac{{{\alpha _2}{e^{ - \alpha_1 t}} - {\alpha _1}{e^{ - \alpha_2 t}}}}{{{\alpha _2} - {\alpha _1}}}} \right)

اگر معادله بالا را بر حسب ضریب میرایی و فرکانس طبیعی بازنویسی کنیم، به فرم زیر تبدیل خواهد شد:

yγ(t)=K(1−ω0(ζ−ζ2−1)e−ω0(ζ+ζ2−1)t−ω0(ζ+ζ2−1)e−ω0(ζ−ζ2−1)tω0(ζ−ζ2−1)−ω0(ζ+ζ2−1))=K(1+(ζ−ζ2−1)e−ω0(ζ+ζ2−1)t−(ζ+ζ2−1)e−ω0(ζ−ζ2−1)t2ζ2−1)\begin{gathered} {y_\gamma }(t) = K\left( {1 - \frac{{{\omega _0}\left( {\zeta - \sqrt {{\zeta ^2} - 1} } \right){e^{ - {\omega _0}\left( {\zeta + \sqrt {{\zeta ^2} - 1} } \right)t}} - {\omega _0}\left( {\zeta + \sqrt {{\zeta ^2} - 1} } \right){e^{ - {\omega _0}\left( {\zeta - \sqrt {{\zeta ^2} - 1} } \right)t}}}}{{{\omega _0}\left( {\zeta - \sqrt {{\zeta ^2} - 1} } \right) - {\omega _0}\left( {\zeta + \sqrt {{\zeta ^2} - 1} } \right)}}} \right) \\ = K\left( {1 + \frac{{\left( {\zeta - \sqrt {{\zeta ^2} - 1} } \right){e^{ - {\omega _0}\left( {\zeta + \sqrt {{\zeta ^2} - 1} } \right)t}} - \left( {\zeta + \sqrt {{\zeta ^2} - 1} } \right){e^{ - {\omega _0}\left( {\zeta - \sqrt {{\zeta ^2} - 1} } \right)t}}}}{{2\sqrt {{\zeta ^2} - 1} }}} \right) \\ \end{gathered}

این معادله نسبتا پیچیده است، اما چند نکته زیر در مورد آن اهمیت زیادی دارند:

  1. مقدار نهایی زمانی که t→∞t \rightarrow \infty میل کند، برابر با KK یا بهره سیستم خواهد شد. این مقدار همچنین با H(0)H(0) برابر است.
  2. مقدار اولیه زمانی که t→0+t \rightarrow 0 ^ + میل کند، برابر با صفر خواهد بود. این مقدار همچنین با H(∞)H ( \infty ) برابر است.
  3. در فرمول بالا، هر کجا که ω0\omega _0 حضور داشته باشد، حتما در tt ضرب شده است. این بدین معنی است که هر وقت ω0\omega _0 را دو برابر کنیم، سرعت سیستم دو برابر می‌شود، اما شکل پاسخ را تغییر نمی‌دهد، بلکه صرفا آن را در حوزه زمان بسط می‌دهد یا منقبض می‌کند.
  4. زمانی که ζ→∞\zeta \rightarrow \infty میل کند، عبارت دوم در صورت کسر فوق، به سمت صفر میل می‌کند و سیستم مانند یک سیستم مرتبه اول رفتار می‌کند.

تاثیر ζ\zeta و ω0\omega _0 روی شکل پاسخ بعدا مورد بحث قرار می‌گیرند.

حالت ۲: سیستم میرای بحرانی (ζ=1\zeta = 1)

برای به دست آوردن پاسخ پله واحد یک سیستم میرای بحرانی، روندی همانند سیستم تندمیرا را طی می‌کنیم. برای ζ=1\zeta = 1، ریشه‌های مخرج کسر تابع انتقال سیستم، هر دو در S=−ω0S = - \omega _0 قرار دارند. همچنین محل ریشه‌ها را با S=−αS = - \alpha نیز نمایش می‌دهند. بنابراین می‌توان تابع انتقال سیستم را به صورت زیر بازنویسی کرد:

H(s)=Kω02s2+2ω0s+ω02=Kω02(s+ω0)2=Kα2(s+α)2H(s) = K\frac{{\omega _0^2}}{{{s^2} + 2{\omega _0}s + \omega _0^2}} = K\frac{{\omega _0^2}}{{{{\left( {s + {\omega _0}} \right)}^2}}} = K\frac{{{\alpha ^2}}}{{{{\left( {s + \alpha } \right)}^2}}}

این سیستم دارای قطب‌های تکراری در S=−ω0S = - \omega _0 است که در تصویر زیر نشان داده شده است.

دیاگرام قطب سیستم میرای بحرانی

پاسخ پله واحد این سیستم را در حوزه فرکانس می‌توان مانند فرمول زیر محاسبه کرد:

Yγ(s)=1sH(s)=1sKω02(s+ω0)2=1sKα2(s+α)2{Y_\gamma }(s) = \frac{1}{s}H(s) = \frac{1}{s}K\frac{{\omega _0^2}}{{{{\left( {s + {\omega _0}} \right)}^2}}} = \frac{1}{s}K\frac{{{\alpha ^2}}}{{{{\left( {s + \alpha } \right)}^2}}}

حال با استفاده از معکوس تبدیل لاپلاس به معادله زیر برای پاسخ پله واحد در حوزه زمان دست می‌یابیم:

$$ \eqalign{ {y_\gamma }(t) &= K\left( {1 - {e^{ - {\omega _0}t}} - {\omega _0}t{e^{ - {\omega _0}t}}} \right) \\ &= K\left( {1 - {e^{ - \alpha t}} - {\omega _0}t{e^{ - \alpha t}}} \right) } $$

مطالب مجله فرادرس را در جستجوی گوگل سریع‌تر ببینید

بر اساس رای ۱۰ نفر
آیا این مطلب برای شما مفید بود؟
اگر پرسشی درباره این مطلب دارید، آن را با ما مطرح کنید.
منابع:
swarthmoreMIT
PDF
مطالب مرتبط
نظر شما چیست؟

نشانی ایمیل شما منتشر نخواهد شد. بخش‌های موردنیاز علامت‌گذاری شده‌اند *