


سروو موتور چیست؟ – از صفر تا صد
مطالب مجله فرادرس را در جستجوی گوگل سریعتر ببینید


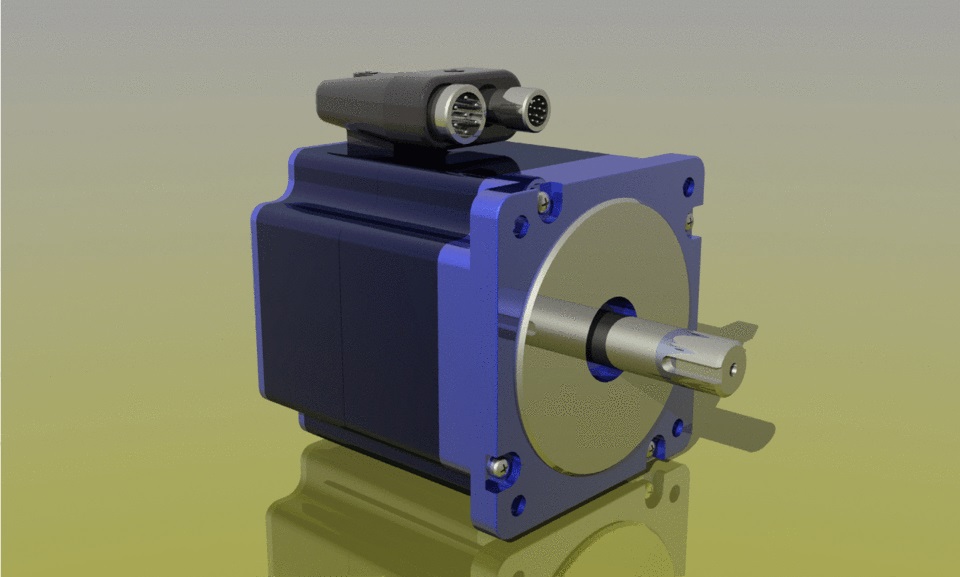
اصول کار سروو موتور
کنترلکننده مهمترین بخش سروموتور است که برای اهداف مشخصی طراحی میشود.

سروموتور یک ساز و کار حلقهبسته شامل یک فیدبک موقعیت برای کنترل سرعت و موقعیت چرخشی یا خطی است.

موتور با یک سیگنال الکتریکی (آنالوگ یا دیجیتال) کنترل میشود که مقدار جابهجایی را تعیین میکند و نشان دهنده موقعیت فرمان نهایی شفت است.

نوعی انکدر که به عنوان سنسور مورد استفاده قرار میگیرد، فیدبک سرعت و موقعیت را مهیا میکند. این مدار درون محفظه موتور تعبیه شده که معمولاً با سیستم جعبهدنده ادغام شده است.

انواع سروو موتورها
ابتدا درباره جنبه نخست بحث میکنیم. AC یا DC بودن یکی از معیارهای اساسی دستهبندی یک موتور بر اساس نوع جریانی است که آن را تغذیه میکند. از دیدگاه عملکرد، تفاوت اولیه بین موتورهای AC و DC در توانایی ذاتی کنترل سرعت است. در یک موتور DC، سرعت مستقیماً با منبع ولتاژ با بار ثابت ارتباط دارد و در موتور AC، سرعت به فرکانس ولتاژ اعمالی و تعداد قطبهای مغناطیسی وابسته است.


کموتاتور یک سوئیچ یا کلید الکتریکی چرخان است که به صورت متناوب جهت جریان بین روتور و مدار درایو (راهانداز) را تغییر میدهد. کموتاتور از یک حلقه استوانهای متشکل از چند بخش کنتاکت فلزی روی روتور تشکیل شده است. دو یا چند کنتاکت الکتریکی که «جاروبک» نام دارند، از یک ماده هادی مانند کربن ساخته شده و در مقابل کموتاتور تعبیه میشوند. هنگام چرخش روتور، جاروبکها با بخشهای رسانای کموتاتور تماس لغزشی خواهند داشت.

در حالی که اغلب موتورهای مورد استفاده در سیستمهای سروو موتورهای AC بدون جاروبک هستند، موتورهای مغناطیس دائم با جاروبک نیز به دلیل سادگی و هزینه پایینی که دارند، مورد استفاده قرار میگیرند. همچنین، رایجترین نوع موتورهای DC با جاروبک که در کاربردهای سروو مورد استفاده قرار میگیرند، موتورهای DC مغناطیس دائم هستند.


سومین و آخرین جنبه برای دستهبندی سروو موتورها، این است که روتور آنها با سرعت سنکرون حرکت میکند یا آسنکرون. در حالی که موتورهای DC اغلب در دو دسته با جاروبک و بدون جاروبک دستهبندی میشوند، دستهبندی موتورهای AC اغلب بر اساس سرعتشان نسبت به میدان مغناطیسی گردان تعیین میشود. همانطور که گفتیم، در موتورهای AC، سرعت با فرکانس منبع ولتاژ و تعداد قطبهای مغناطیسی تعیین میشود. این سرعت به سرعت سنکرون معروف است. بنابراین، در یک موتور سنکرون، روتور با سرعتی برابر با سرعت میدان مغناطیسی گردان میچرخد.

موتور آسنکرون، موتور القایی نیز نامیده میشود و سرعت چرخش آن کمتر از سرعت چرخش میدان است. البته سرعت یک موتور آسنکرون را میتوان با چند روش مختلف مانند تغییر تعدد قطبها و تغییر فرکانس منبع تغییر داد.

یک سروو موتور DC از چهار بخش اصلی تشکیل میشود: موتور DC، سنسور موقعیت، مجموعه چرخدنده و مدار کنترل. همانطور که گفتیم، سرعت مطلوب یک موتور DC با ولتاژ اعمالی به آن متناسب است. برای کنترل سرعت موتور، یک پتانسیومتر، ولتاژی را تولید میکند که به عنوان یکی از ورودیها به تقویتکننده خطا وارد میشود.

سنسور سیگنال فیدبک، معمولاً یک پتانسیومتر است که ولتاژی را متناسب با زاویه مطلق شفت موتور در ساز و کار چرخدنده تولید میکند. در نتیجه، مقدار ولتاژ فیدبک به ورودی تقویتکننده مقایسهکننده خطا وارد میشود. تقویتکننده ولتاژ تولیدی موقعیت فعلی موتور، یعنی فیدبک پتانسیومتر و موقعیت مطلوب موتور را مقایسه کرده و یک ولتاژ خطای مثبت یا منفی تولید میکند. این ولتاژ خطا به آرمیچر موتور اعمال میشود. وقتی خطا زیاد شود، ولتاژ خروجی به آرمیچر موتور اعمال میشود. موتور تا زمانی که خطا به صفر برسد میچرخد. اگر خطا منفی باشد، ولتاژ آرمیچر معکوس شده و در نتیجه آرمیچر در جهت عکس میچرخد.

اصول عملکرد سروو موتورهای AC بر اساس ساختار دو نوع سروو موتور آسنکرون و سنکرون است. سروموتور AC سنکرون از استاتور و روتور تشکیل شده است. استاتور شامل یک قاب و بدنه استوانهای و هسته استاتور است. سیمپیچی آرمیچر به دور هسته استاتور پیچانده شده و به یک سیم متصل است که جریان موتور را تأمین میکند.

روتور از یک مغناطیس دائم تشکیل شده و نسبت به روتور نوع آسنکرون القایی که جریان روتور آن با الکترومغناطیس القا میشود متفاوت است. به همین دلیل، این نوع موتورها، سروو موتورهای بدون جاروبک نامیده میشوند. هنگامی که میدان استاتور با ولتاژ تحریک شود، روتور میدان مغناطیسی گردان استاتور را با سرعت مشابه یا سنکرون با میدان تحریکی استاتور دنبال میکند و این همان لحظهای است که با موتور نوع سنکرون مواجه خواهیم بود.
در روتور مغناطیس دائم، وقتی میدان استاتور بدون انرژی شده و متوقف میشود، به جریان نیازی نیست. این موتورها به دلیل نداشتن جریان روتور بازده بالاتری دارند. وقتی موقعیت روتور نسبت به استاتور مورد نظر باشد، یک انکدر روی روتور قرار داده میشود که فیدبک به کنترلکننده سروو موتور را مهیا میکند.
استاتور سروو موتور AC آسنکرون یا القایی از هسته استاتور، سیمپچی آرمیچر و سیم خروجی تشکیل شده است. اجزای روتور نیز شفت و سیمپیچی هسته آن هستند.


اکنون، جریان القایی روتور یک میدان شار متناوب در اطرافش تولید خواهد کرد.شار روتور از شار استاتور عقبتر است. روتور در جهت میدان دوار استاتور میچرخد و نمیتواند به سرعت میدان استاتور برسد و و به عبارتی، سنکرون شود. در نتیجه، آسنکرون خواهد بود.
کاربردهای سروو موتور
سروو موتورها در سیستمهای صنعتی و تجاری کاربردهای فراوانی دارند. برای مثال، در مفاصل رباتهای صنعتی به کار میروند و زاویه حرکت دقیق را مهیا میکنند.
برای فوکوس خودکار دوربینها، یک سروو درون دوربین تعبیه شده و موقعیت لنز را برای واضح کردن تصاویر به صورت دقیق تصحیح میکند.
در سیستمهای مکانیابی، از سروو موتورها برای موقعیتیابی محور سمت و بلندی آنتنها و تلسکوپها استفاده میشود.
اگر این مطلب برای شما مفید بوده است، آموزشهای زیر نیز به شما پیشنهاد میشوند:
- آشنایی با ترانسفورماتورها — مجموعه مقالات جامع وبلاگ فرادرس
- منبع تغذیه سوئیچینگ — به زبان ساده
- مدار معادل موتور القایی — به زبان ساده
^^
مطالب مجله فرادرس را در جستجوی گوگل سریعتر ببینید

آقای مهندس با تشکر از شما تیمتون لذت بردیم از مطلب
سپاس فراوان
سلام در موتور های سروو منظور b2 یا a2 چیست ممنون
سلام.
این عباراتها که در مدل موتورهای سروو به کار میرود، مربوط به سری خاصی است که شرکت سازنده تولید کرده است.
سپاس از همراهیتان با مجله فرادرس.